1. Li gorî perçeyên kar ên tevlihev biguncînin û rêjeya weldingê berfireh bikin
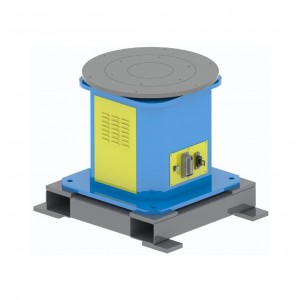
Ji bo perçeyên kar ên mezin an tevlihev ên wekî çarçoveyên plakaya pola yên stûr û kepçeyên makîneyên înşaetê, pozîsyoner perçeya kar dizivire û diguhezîne, alîkariya robot dike ku bigihîje qalibên di 'xalên kor' de wekî alî û quncikên hundurîn. Dema ku bi robotên bi gihîştina dirêjtir ên wekî MA1400 re were hevber kirin, ew dikare 'qalibkirina yek-carî, qalibkirina pozîsyona tevahî' ji bo perçeyên kar ên pir dirêj an giran bi dest bixe, xeletiyên ji nû ve bicihkirinê kêm bike.
2. Destwerdana destî kêm bike, karîgeriyê baştir bike û ewlehiyê misoger bike
Pêdivî bi sererastkirinên destî yên pir caran ên perçeya kar nîne, ku 'cihgirtina otomatîk û kaynakirina berdewam' gengaz dike, û di hilberîna komî de karîgeriya kaynakirinê bi rêjeya %30-50 zêde dike. Pozîsyoner bi hevrêzî bi astengiyên ewlehiyê re dixebite da ku pêşî li têkiliya mirovan bi kaynakên germahiya bilind û ronahiya kevanê bigire, xetereyên ewlehiyê kêm dike û destwerdana operator bi kalîteya kaynakirinê kêm dike.
3. Li gorî senaryoyên pirjimar biguncînin, hilberîna nerm zêde bikin
Robotên Yaskawa piştgirîya pêvajoyên TIG/MIG/MAG dikin û dikarin bi pozîsyonerên servo an hîdrolîk re werin hevber kirin. Dema ku alumînyûm an pola zengarnegir tê qelandin, pozîsyoner bi leza nizm bi nermî dizivire dema ku robot di wextê rast de xwe diguherîne, deformasyona germî kêm dike. Dema ku celebên kar diguherin, pozîsyoner zû alavên xwe diguherîne, û robot dikare bernameyê gazî bike da ku xwe biguncîne, bêyî ku sererastkirinên berfireh ên li ser stasyona kar werin kirin.